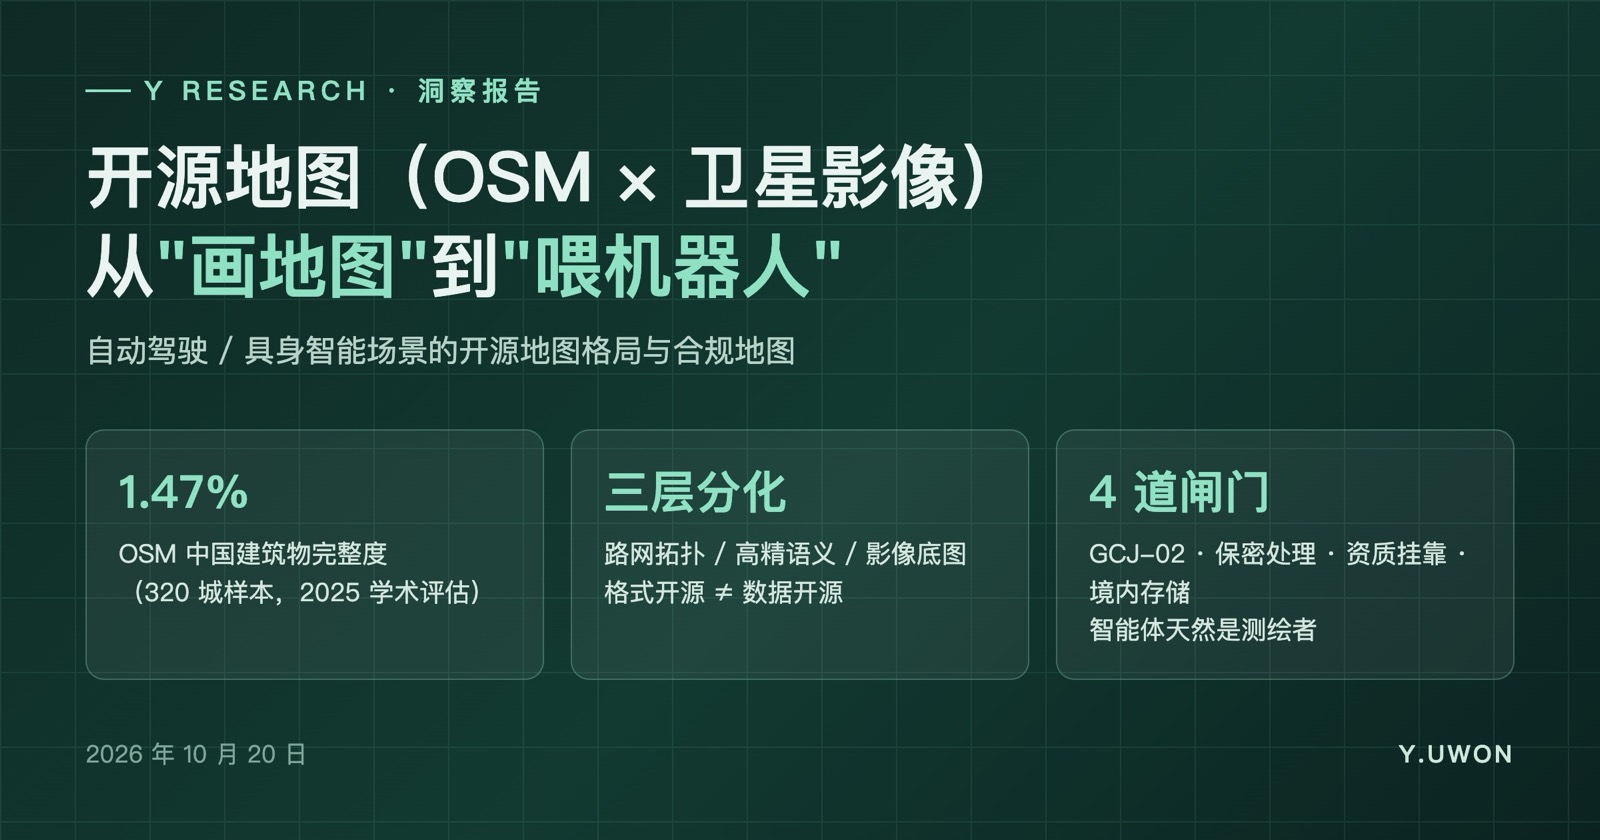
开源地图(OSM × 卫星影像)洞察报告:从"画地图"到"喂机器人"
线索:谷歌卫星图、OSM 路网 → 开源地图海内外格局 → 自动驾驶/具身智能场景的合规与灰色地带。核心判断:OSM 赢下路网拓扑,但中国建筑完整度仅 1.47%;而每一台自动驾驶汽车与人形机器人,都是实时书写地图的测绘者。
- 写作时间:2026 年 10 月 20 日
- 主线:开源地图栈解剖 → 海内外生态位对比 → 合规红线与灰色地带 → 可证伪预判 P1–P5
1. 执行摘要
- 分层格局总判断:开源地图赛道早已不是"谁画得准"的竞争,而是三层分化——路网拓扑层(OSM 已事实垄断开源侧)→ 高精/语义层(Lanelet2/OpenDRIVE 等格式开源,但数据本身不开源)→ 底图与影像层(谷歌/商业卫星封闭,开源侧靠 Sentinel、Copernicus、PMTiles 类项目追赶)。OSM 赢在生态而非格式,这一点和数据库、机器人数据格式领域的规律完全一致。
- OSM 的真正护城河是"用出来的地图":欧洲研究(慕尼黑 vs 汉堡等 88 城对比)表明,地图更新靠的是"使用频率 × 本地维护文化",不是制图马拉松。这意味着地图质量本质上是使用密度函数——谁用上了活地图,谁只能用死地图,这是新的数字不平等。
- 中国是 OSM 全球版图上最大的"数据洼地":2025 年学术评估显示,OSM 中国建筑物完整度平均仅 1.47%(对照 MAPWORLD 权威数据集,320 城样本),且严格沿胡焕庸线分布。原因不是监管卡死(论文明确指出监管不是主要瓶颈),而是没有使用飞轮 + 缺批量导入源 + GCJ-02 火星坐标的认知壁垒。
- 中国对"地图"的定义正在吞噬一切移动的智能体:自然资规〔2022〕1 号 + 自然资发〔2024〕139 号把智能网联汽车采集空间坐标、实景影像、点云的行为全部定义为测绘活动;金杜 2026 年尽调指南明确把机器人 SLAM 地图列为"关键且隐蔽的合规风险点"。在红旗法案意义上,中国是全球唯一把"机器人看世界"纳入测绘牌照管理的国家。
- 灰色地带的本质是"坐标系与精度阈值":合规与违规之间隔着 GCJ-02 加偏、保密处理技术、资质挂靠、境内存储四道闸门;海外(欧美)几乎不存在对应约束,这造成了开源地图工具链天然的单向玻璃——海外团队用 OSM 训练中国场景模型容易踩线,中国团队用海外开源数据则触碰出境审批。
- 未来 3 年的关键变量是"众源更新"合法化试点:139 号文第七条已为"地理信息数据众源采集、实时更新、在线分发"开了口子,株洲等地方立法跟进。谁拿到"合规众源"的牌照红利,谁就可能成为具身智能时代的"四维图新第二"。
2. 解剖:开源地图栈的物理结构与致命缺点
| 层 | 代表项目 | 物理形态 | 优点 | 缺点里最致命的一条 |
|---|---|---|---|---|
| 路网拓扑 | OSM | XML/PBF,tags 自由扩展 | 全球最大开源矢量路网,ODbL 许可,Overpass/OSRM 生态成熟 | 中国数据完整度 1.47%,且无飞轮——拓扑对≠拓扑全 |
| 高精语义 | Lanelet2 / OpenDRIVE (ASAM) | 存储复用 OSM XML + 扩展 tags | Autoware/Apollo/CARLA 原生支持,学术事实标准 | 格式开源、数据不开源:车道级几何必须实测采集,OSM 只是起点不是终点 |
| 仿真/规划 | SUMO (.net.xml) | 路口级微观仿真 | DLR 维护,netconvert 直接吃 OSM | 精度中等,仅适合交通流研究非量产 |
| 机器人栅格 | ROS Occupancy Grid | YAML + PGM 图 | SLAM 事实标准 | 只回答"能不能走",无语义、无坐标法规模糊性 |
| 影像底图 | 谷歌/Maxar(闭源)vs Sentinel-2、Copernicus GLO30、Mapterhorn (PMTiles)(开源) | 瓦片/DEM | 开源侧分辨率 10–30m | 米级以下影像在中国大陆完全无开源供给,谷歌影像对华分辨率受限 |
| 坐标基准 | WGS-84 vs GCJ-02 | 加偏算法 | — | 火星坐标系使开源工具链叠加国内数据系统性错位几百米,一茬一茬的人踩坑 |
格式层面的关键洞见:Lanelet2 选择"用 OSM XML 存储"是近年来开源地图最聪明的生态决策——它把高精地图寄生在了 OSM 的编辑器、渲染器和社区上,相当于 LeRobot 寄生 HuggingFace 的打法。标准收编也已完成:OpenDRIVE 归 ASAM(准国际标准),Lanelet2 是 Autoware 生态事实标准。
3. 行业普及与标准化路径
- 海外:OSM 已进入"基础设施化"阶段——KLM 机载显示、Lyft 打车调度、Meta/Apple/Tesla 的底图均含 OSM 数据;Stadia Maps 开始在 OSM 之上叠实时交通做商业路由。OSM 从"极客项目"变成"商业地图的免费底座"。
- 标准化时间线:ASAM OpenDRIVE 1.x→2.0 演进中;ISO/TC 204 在收编地图相关智能交通标准;中国的"智能网联汽车高精度地图应用试点"与"车路云一体化"试点是本土标准化路径,2025 年株洲出台地市级高精地图管理办法,2026 年工信部成立具身智能数据标准工作组(四维图新任组长,规划"2026 建体系、2027 出标准")。
- 语义空白:全球范围内的空白点高度一致——精度分级(多精算测绘?)、动态数据(交通/施工)的责任归属、SLAM 室内地图是否算测绘成果,各国都没答完,中国的答案最严格。
4. 海内外开源地图生态位对比
| 维度 | OSM(海外) | OSM(中国大陆) | 天地图/一级节点 | 商业图商(高德/百度/四维) |
|---|---|---|---|---|
| 开源? | ✅ ODbL | ✅ 但数据稀薄 | 官方公共服务,非 ODbL 开放 | ❌ 闭源 |
| 完整度 | 欧洲接近饱和 | 建筑 1.47% | 全国覆盖、权威但更新慢 | 高、但按商业价值倾斜 |
| 坐标系 | WGS-84 | WGS-84(合法身份微妙) | CGCS2000(有偿脱密处理) | GCJ-02/BD-09 加偏 |
| 自动驾驶可用性 | 仿真/规划/研究可用 | 仅限研究,不能做量产底图 | 需资质方加工 | 合规量产唯一路径 |
| 法律身份 | 公民自发,合法 | 个人测绘活动本身处于灰色地带 | 官方基准 | 持牌 |
关键生态位判断:OSM 在海外替代的是"贵而慢的官方测绘";在中国它谁也替代不了,反而被替代——高德/百度用免费导航把潜在贡献者吸干了。这是"开源输给免费"的经典案例:OSM 的竞争力是开放,而中国用户对开放的需求被免费商业服务提前满足。
5. 自动驾驶/具身智能场景的合规地图(重点)
5.1 红线(明确违法,勿踩)
| 行为 | 法条依据 | 后果 |
|---|---|---|
| 无甲级导航电子地图资质采集/制作车端高精地图 | 测绘法 + 自然资规〔2022〕1 号 | 滴滴案:罚款 80 亿+ 撤销资质的前车之鉴 |
| 车端地理信息数据被车企/算法公司直接接触 | 自然资发〔2024〕139 号第五条:数据须"直接传输至持牌单位管理,其他单位或个人不得接触" | 闭环要求,算法公司"看一眼原始点云"即违规 |
| 地理信息数据出境 | 数据安全法 + 《汽车数据出境安全指引(2025 版)》 | 需出境安全评估 + 测绘主管部门审批 |
| 基础地图、ADAS 图、高精图未过地图审核即使用 | 地图管理条例 | 不得上线 |
5.2 灰色地带(行业普遍在打擦边球)
- "资质挂靠"模式:算法公司不碰数据、持牌图商代采代存——但"接触"的边界(模型训练时用脱敏派生数据算不算接触?)法规未答。实践中"原始数据不出境、脱敏特征可流转"是默认做法,风险在"脱敏"标准未经国家认定保密处理技术认证。
- OSM 数据的中国场景使用:OSM 中国数据是国外/境内个人以 WGS-84 坐标贡献的——用它训练模型再部署回国内,精度不达标是小事,数据的采集合法性链条先天缺失是大事。海外公司拿 OSM 做中国 robotaxi 研究属于学术灰色区,商业化即触线。
- 机器人 SLAM 的"室内豁免"幻觉:金杜/汉坤的尽调指南均指出:只要含地理坐标就极易被认定为测绘活动,室内避障地图与大范围高精空间数据的法律风险差异巨大但边界模糊。家用机器人建的家庭户型图、工厂 AMR 建的厂区图,目前监管未明确——这是全行业默认的暂不执法区,不是合法区。
- 众源更新:139 号文鼓励"众源采集、实时更新"试点,车企希望拿用户车端数据更新地图——方向合法但必须经持牌单位中转,"用户自发上传轨迹到开源社区"这条路在中国境内基本不通。
- 卫星影像再加工:用谷歌卫星图目视 digitize 路网(OSM 历史上的标准做法),在中国语境下属"利用涉外测绘成果",严格说需审批;实践中个人做、监管不查,商业化产品里用就有被要求下架的前例。
5.3 一张决策表:什么场景用什么数据
| 场景 | 推荐数据 | 合规姿势 |
|---|---|---|
| 海外自动驾驶仿真/研究 | OSM → OpenDRIVE/Lanelet2/SUMO | 完全自由 |
| 中国自动驾驶量产 | 持牌图商高精图 + 闭环回传 | 甲级资质方全托管 |
| 中国机器人(开放道路) | 持牌方地图 + 本地部署 | 视同智能网联汽车监管 |
| 中国机器人(室内/厂区) | 本地 SLAM,不出域 | 灰色地带:坐标不与全国框架关联、数据不出客户现场 |
| 出海机器人(中东/欧洲) | OSM/当地商业图 | 注意 GDPR/PDPL 回传链路 |
6. 可证伪预判(P1–P5)
| # | 预判 | 置信度 | 检验时点 |
|---|---|---|---|
| P1 | OSM 中国建筑物完整度 2028 年前不会突破 5%,"数据洼地"状态维持 | 85% | 2028-12 |
| P2 | 具身智能数据国家标准(工信部 WG7)2027 年落地时,SLAM 室内地图将被明确豁免于测绘资质要求(监管务实让步) | 55% | 2028-06 |
| P3 | 至少一家头部 robotaxi/人形机器人公司因"原始点云被算法公司接触"被通报或处罚(监管从车企转向 AI 供应链) | 60% | 2027-12 |
| P4 | "合规众源更新"试点从车路云试点城市扩展为常态化制度,持牌图商出现"数据代运营"新商业模式,成为具身智能公司的标配采购项 | 70% | 2028-12 |
| P5 | Google/Mapbox 级别的开源全球影像替代品(Sentinel+Mapterhorn+AI 超分)在 10m 分辨率以下形成可用底图,但米级分辨率开源影像在中国大陆依然缺位 | 80% | 2029-01 |
分角色建议:
- 研究者/初创:海外场景放心用 OSM→Lanelet2→Autoware 全开源栈;国内场景第一天就把"数据闭环托管给持牌方"写进架构,后改成本是 10 倍代价。
- 平台方:机会在"合规中间件"——脱敏工具链、保密处理认证、众源更新通道,这是汽车合规能力向具身智能平移的窗口期(四维图新已在卡位)。
- 投资者:尽调具身智能公司时,把"机器人建的地图存在哪、含不含绝对坐标、训练数据回传链路"作为一票否决项提问(金杜已把 SLAM 列为关键隐蔽风险)。
7. 结语:观察者视角
把镜头拉高:地图是物理世界的"数据格式",而所有数据格式的战争,最后打的都不是格式,是"谁有权写、谁有权读"。
OSM 的故事证明:当"写权"开放给所有人,20 年能长出全球最全的路网;中国的故事证明:当"写权"与国家安全绑定,同样的技术、同样多的人口,只长出 1.47% 的完整度。两种制度都对各自的目标函数有效——前者优化了创新与覆盖,后者优化了可控与安全。而自动驾驶与具身智能恰好是两种目标函数的正面碰撞点:智能体天然是测绘者,每一台开上街的车、走进客厅的机器人,都在实时书写一张没有国界审批的地图。中国选择用甲级牌照把"写权"收归持牌体系,欧美选择用隐私法约束"读权"——接下来三年,谁先给"机器写地图"发明出一种既不牺牲安全、也不牺牲迭代速度的新协议,谁就定义了下一个十年智能体与物理世界的接口。
这不是一个地图问题,是一个数字时代主权与开放如何共存的问题——OSM 用了二十年回答了一半,中国的牌照体系正在回答另一半。